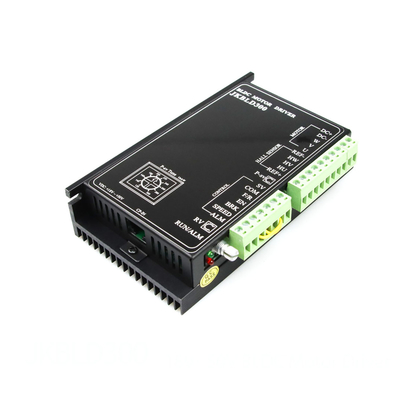
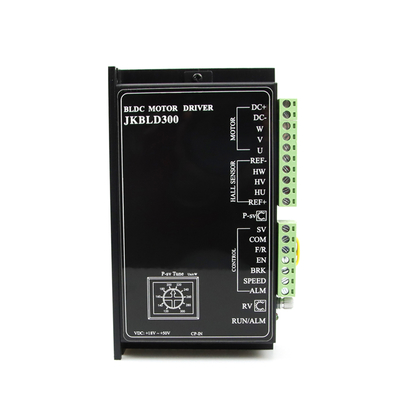
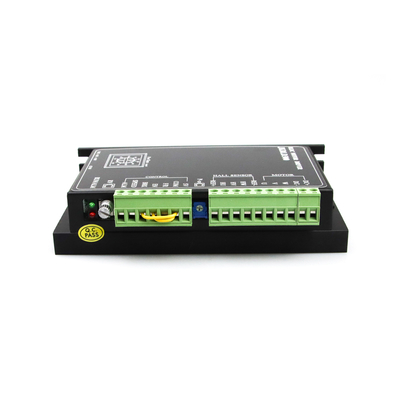
| ปารามิเตอร์ของน้ํา Dniver |
ค่าขั้นต่ํา |
ค่าเรียง |
ค่าสูงสุด |
| ความดันไฟฟ้าเข้า DC (V) |
14 |
48 |
56 |
| ปัจจุบันผลิต ((A) |
- |
- |
15 |
| ความเร็วของมอเตอร์ |
0 |
- |
20000 |
| โวลต้าจ์สัญญาณฮอลล์ ((V) |
- |
- |
5 |
| กระแสขับเคลื่อนฮอลล์ (mA) |
12 |
- |
- |
| พันธมิตรภายนอก (KQ) |
- |
10 |
- |
2.2 ตัวชี้วัดสิ่งแวดล้อม
| สังคม ตัวประกอบ: |
สังคม ตัวชี้วัด |
| วิธีการเย็น: |
การเย็นแบบธรรมชาติ หรือการเย็นแบบบังคับ |
| กรณีการใช้: |
หลีกเลี่ยงฝุ่น คราบน้ํามัน และก๊าซกัด |
| อุณหภูมิการทํางาน |
+10°C ~ +50°C |
| ความชื้นของสิ่งแวดล้อม: |
90% RH (ไม่หมัก) |
| โชค: |
5.9m/s2max |
| อุณหภูมิการเก็บรักษา: |
0°C~+50°C
|
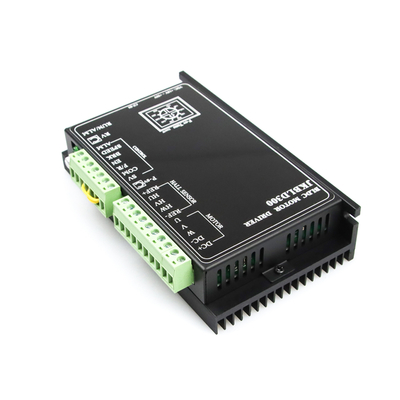
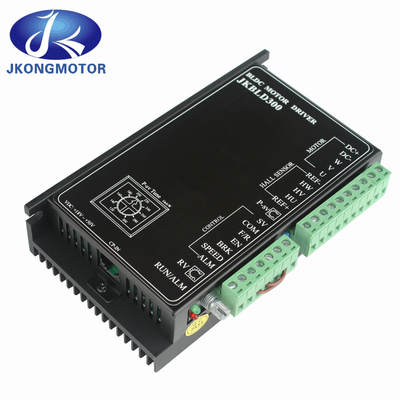
3. อินเตอร์เฟซของไดรเวอร์และแผนภาพสายไฟ
3.1 อินเตอร์เฟซของคนขับ
3.2 คําอธิบายสัญญาณท่าเรือ
4. การตั้งค่าฟังก์ชัน
4.1 การตั้งเวลาเร่ง/เบาลง
กําหนดเวลาเร่งและความช้าของมอเตอร์ผ่าน ACC / DEC
การปรับพอนติโอเมตรไปตามทิศทางนาฬิกาสามารถเพิ่มเวลาเร่ง / ความช้า
การปรับพอนติโอเมตรในทิศทางตรงข้ามนาฬิกาสามารถลดเวลาเร่ง / ความช้า
ระยะ: 0.2-15S
หมายเหตุ: เวลาเร่งหมายถึงเวลาที่จําเป็นสําหรับมอเตอร์ที่จะถึงความเร็วนาม
สถานที่หยุดยั้ง; เวลาลดความเร็วหมายถึงเวลาที่จําเป็นสําหรับมอเตอร์ที่จะหยุดจากระดับที่กําหนด
ความเร็ว
4.2 การตั้งค่าหมายเลขสตาร์มมอเตอร์
เพื่อให้เข้ากันได้ดีขึ้น DC เครื่องยนต์ brushless กับคู่ขั้วที่แตกต่างกัน คู่ขั้วของมอเตอร์สามารถ
กําหนดผ่านสวิตช์ด้านคนขับ SW1
ON: 2 ต้นตรงข้ามกัน
OFF: 4 ต้นขั้วตรงข้ามกัน
ความสนใจ: เมื่อใช้การควบคุมวงจรปิด, กรุณาตั้ง SW1 ขึ้นอยู่กับจํานวนของสตาร์มมอเตอร์
4.3 การตั้งค่าการควบคุมวงจรเปิด/ปิด
เลือกการควบคุมวงจรเปิดหรือวงจรปิด ผ่านสวิตช์ด้านคนขับ SW2
ON: การควบคุมวงจรปิด
OFF: การควบคุมวงจรเปิด
ความสนใจ: เมื่อใช้การควบคุมวงจรปิด กรุณาตั้ง SW1 ขึ้นจากจํานวนเสามอเตอร์ก่อน
4.4 การตั้งค่าปัจจุบันการออกสูงสุด
กําหนดปัจจุบันการออกสูงสุดผ่าน P-sv potentiometer ในกลางของอินเตอร์เฟซของไดรเวอร์ เมื่อ
การแบ่งปันของอัตราการทํางานของเครื่องยนต์
และปกป้องมอเตอร์จากความเสียหาย
กรุณาระบุปริมาณกระแสไฟออกสูงสุดตามระดับบนป้ายของคนขับ
3-15A
เนื่องจากความผิดพลาดระหว่างค่าตั้งค่าและค่าจริงประมาณ ± 10% เพื่อรับประกันความปลอดภัย
กรุณาปรับกระแสไฟฟ้าสูงสุดให้เหมาะสม
4.5 ขั้นต่ํากระแสออกของโรเตอร์ล็อค
เมื่อมอเตอร์ถูกล็อค ปัจจุบันออกจะจํากัด 3A เพื่อปกป้องผู้ขับและมอเตอร์จาก
ความเสียหาย
4.6 ฟังก์ชันการบํารุงความแรงหมุนของโรเตอร์ที่ล็อค
เมื่อมอเตอร์ถูกล็อค คนขับมีฟังก์ชันการยึดทอร์คที่ง่าย
ความใส่ใจ: ปักหมุนยึดทอร์คเป็นพฤติกรรมระยะสั้น, กรุณาอย่าใช้มันสําหรับเบรคล็อค
โรเตอร์
4.7 การเริ่มต้นการทํางานใหม่
เมื่อสถานการณ์เช่นการจับยนต์เกิดขึ้น คนขับจะหยุดทํางาน
จะเริ่มต้นโดยอัตโนมัติ หลังจากการเริ่มต้นใหม่ ถ้าเกิดการทํางานผิดปกติเกิดขึ้นอีกครั้ง
ติดสัญญาณเตือน
4.8 เริ่มและหยุด
①เริ่มและหยุดช้า
การตั้งค่าโรงงานสําหรับ EN และ COM จุดจบคือการเชื่อมต่อ EN และ COM จุดจบ
การตัดสายเชื่อมระหว่าง EN และ COM ทิศสามารถควบคุมการทํางานและหยุด
ของมอเตอร์
เมื่อปลาย EN และปลาย COM ติดต่อกัน มอเตอร์จะทํางาน
ถอดไฟออก เครื่องยนต์จะหยุดช้าๆ
②หยุดเร็ว
การตั้งค่าโรงงานสําหรับ BRK และ COM จุดจบคือการเชื่อมต่อ BRK และ COM จุดจบ
การตัดสายเชื่อมระหว่าง BRK และ COM จุดสุดท้ายสามารถควบคุมการทํางานธรรมชาติ
และหยุดเครื่องยนต์เร็ว
เมื่อปลาย BRK และปลาย COM ติดต่อกัน มอเตอร์ทํางานปกติ เมื่อปลาย BRK และปลาย COM
สิ้นคอมถูกตัดออก เครื่องยนต์หยุดเร็ว
หมายเหตุ: ความแตกต่างและการเลือกใช้งานระหว่าง EN และ BRK
·การควบคุม EN หยุดโดยธรรมชาติ การควบคุม BRK หยุดเร็ว
·สถานะการเริ่มต้นของ EN และ BRK การควบคุมคือเหมือนกัน
·เมื่อเลือกวิธี EN หรือ BRK เพื่อควบคุมการเริ่มต้นหยุด
จะยังคงอยู่ในสภาพโรงงาน
4.9 การควบคุมทิศทาง
การตั้งค่าโรงงานสําหรับ F/R และ COM เทอร์มินัลคือพวกเขาไม่ได้เชื่อมต่อ
การตัดสายเชื่อมระหว่าง F / R และ COM ทิศสามารถควบคุมด้านหน้าและด้านหลัง
การหมุนของมอเตอร์
เมื่อปลาย F / R และปลาย COM ได้ถูกตัด, มอเตอร์หมุนไปข้างหน้า; เมื่อปลาย F / R และ
จุด COM ติดต่อ, เครื่องยนต์กลับ.
ความสนใจ: การสังเกตจากทิศทางของแกนมอเตอร์ ด้านนาฬิกาแสดงให้เห็นการหมุนไปข้างหน้าและ
ตรงกับทิศทางนาฬิกาแสดงให้เห็นการหมุนกลับ
5การตั้งค่าความเร็ว
5.1 การใช้ RV potentiometer ที่ติดตั้งในการควบคุมความเร็ว
หมุนในการควบคุมความเร็วที่สร้างขึ้นใน potentiometer RV ตามทิศทางนาฬิกาและทําเสียง "คลิก" ก่อนที่มอเตอร์
เริ่มทํางาน การต่อเนื่องหมุนตามทิศทางนาฬิกาเพิ่มความเร็วของมอเตอร์
ในทิศทางตรงข้ามนาฬิกา เพื่อลดความเร็วของมอเตอร์
ออกเสียง "คลิก" และเครื่องวัดความเร็วที่ติดตั้งใน RV ปิด ทําให้มอเตอร์หยุด
การวิ่ง
ความสนใจ: เมื่อเปลี่ยนเข้า SV ภายนอกเพื่อควบคุมความเร็ว
potentiometer RV ต้องอยู่ในสภาพปิด, หมายถึงหมุนตรงข้ามทิศทางนาฬิกาไปยังตําแหน่งขั้นต่ําหลังจาก
ทําเสียงคลิก
สัญลักษณ์ของความสัมพันธ์ระหว่างเครื่องปรับระดับความเร็วและความเร็วของมอเตอร์ (เปิดวงจรไม่มีภาระ)
สัญลักษณ์ของความสัมพันธ์ระหว่างเครื่องปรับระดับความเร็วและความเร็วของมอเตอร์และความเร็วของมอเตอร์ (ลุปปิดไม่มีภาระ)
5.2 การใช้พอนติโอเมตรภายนอกในการควบคุมความเร็ว
เมื่อใช้เครื่องวัดความเร็วภายนอกเพื่อควบคุมความเร็ว
พันธมิตรที่มีค่าความต้านทาน 10K Ω ปลายออกกลางของพันธมิตรเชื่อมต่อ
ไปยังปลาย SV และปลายการออกทั้งสองข้างเชื่อมต่อกับปลาย REF + และ COM
ตามลําดับ
5.3 การใช้สัญญาณแอนาล็อกภายนอกในการควบคุมความเร็วแบบ DC
เมื่อใช้สัญญาณแอนาล็อกภายนอกสําหรับการควบคุมความเร็ว สายพาน SV ของคนขับ
สายสัญญาณบวกและจุด COM เชื่อมต่อกับสายสัญญาณลบ
สัญญาณต้องการ 0-5V และมากกว่า 1mA

 ข้อความของคุณจะต้องอยู่ระหว่าง 20-3,000 ตัวอักษร!